Assistant Domotique Vocal Der Elektronische Agent avec IA Intégrée
19,99 EUR
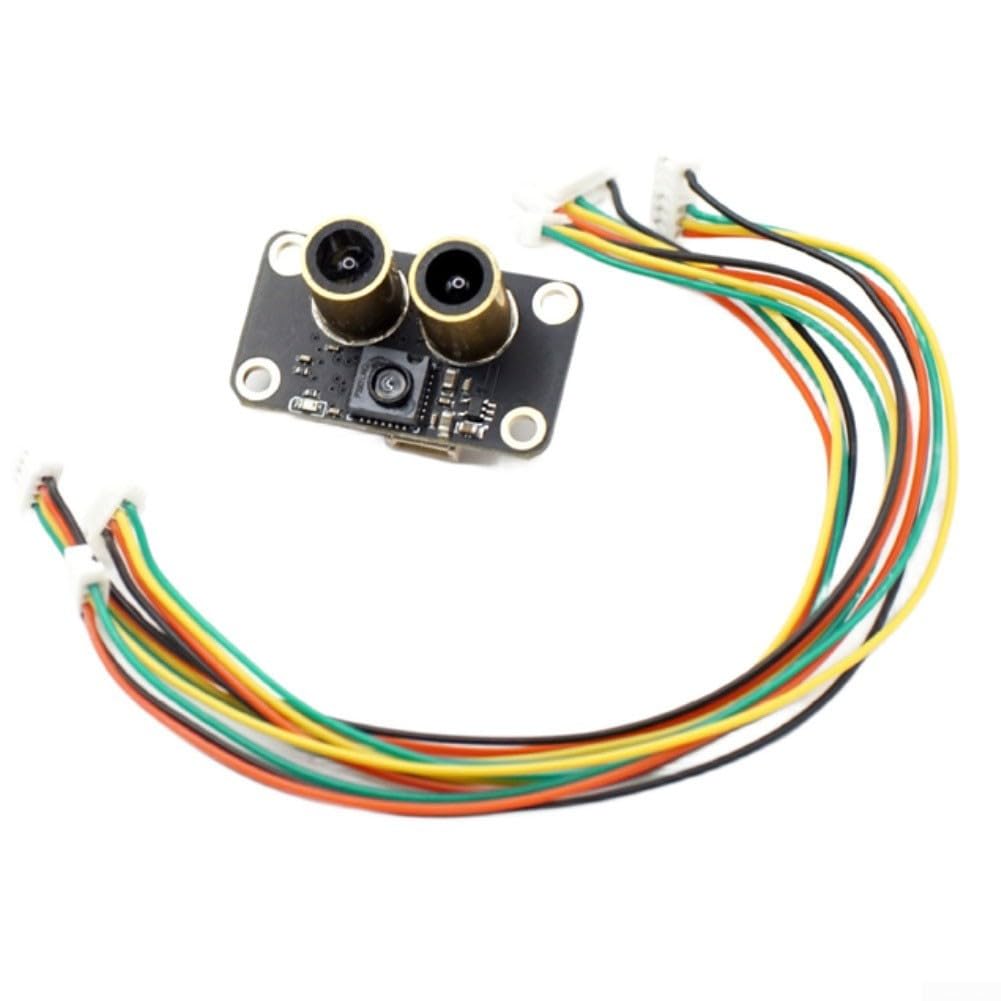
Ce module électronique se classe parmi les instruments de métrologie embarquée les plus performants pour le guidage des micro-drones. Il combine l'analyse d'image haute vitesse et la télémétrie de proximité sur une interface unifiée.
Équipé de la matrice PMW3901, ce capteur traite les flux lumineux pour traduire le mouvement relatif en coordonnées exploitables. Associé à une liaison UART, il transmet 100 fois par seconde les variables nécessaires à la stabilisation de l'appareil.
La force de ce matériel réside dans sa totale intégration avec les micrologiciels Ardupilot, PX4 et INAV. Les paramètres d'étalonnage standard s'appliquent directement, réduisant le temps dévolu aux tests de développement en laboratoire.
| Paramètre | Plage de tolérance |
|---|---|
| Hauteur de détection minimale | 0,01 m |
| Hauteur de détection maximale | 8 m |
| Mode de transmission | UART série |
| Fréquence de boucle | 100 Hz |
Le traitement du signal interne compense les variations de luminosité ambiante pour offrir une télémétrie constante. C'est l'outil privilégié pour remplacer ou seconder les télémètres ultrasoniques sensibles au bruit acoustique des hélices.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.